AnasSarkiz/magnetic-shutter-remote-r8
A USB‑C rechargeable battery-powered ESP32‑C3 wireless controller with Li‑ion charging, protected 3.3‑V buck‑boost regulation, thermal/safety monitoring, status LEDs, buttons, programming UART, crystal clock, and 2.4‑GHz antenna matching network.
- Version
- 0.4.0-prototype
- License
- unset
- Stars
- 0
scripts/review-product-model.ts
import { dimensions } from "../product/dimensions";
import { mat4, vec3 } from "gl-matrix";
import { any_circuit_element } from "circuit-json";
import { z } from "zod";
const triple = z.tuple([z.number(), z.number(), z.number()]);
const documentSchema = z.object({
	scene: z.number().optional(),
	scenes: z.array(z.object({ nodes: z.array(z.number()) })),
	nodes: z.array(
		z.object({
			name: z.string().optional(),
			mesh: z.number().optional(),
			children: z.array(z.number()).optional(),
			translation: triple.optional(),
			rotation: z
				.tuple([z.number(), z.number(), z.number(), z.number()])
				.optional(),
			scale: triple.optional(),
			matrix: z.array(z.number()).length(16).optional(),
		}),
	),
	meshes: z.array(
		z.object({
			primitives: z.array(
				z.object({
					attributes: z.object({ POSITION: z.number() }),
					indices: z.number().optional(),
				}),
			),
		}),
	),
	accessors: z.array(
		z.object({
			count: z.number(),
			min: triple.optional(),
			max: triple.optional(),
		}),
	),
});
const nativeAssets: {
	filename: string;
	sha256: string;
	sizeMm: { x: number; y: number; z: number };
}[] = [];
const meshRows: {
	name: string;
	vertices: number;
	triangles: number;
	boundsMm: number[][];
	anchorMm: number[];
}[] = [];
const overallMin = [Infinity, Infinity, Infinity],
	overallMax = [-Infinity, -Infinity, -Infinity];
function visit(
	nodeIndex: number,
	context: { parent: mat4; doc: z.infer<typeof documentSchema> },
) {
	const { parent, doc } = context;
	const node = doc.nodes[nodeIndex];
	const local = node.matrix
		? mat4.clone(node.matrix)
		: mat4.fromRotationTranslationScale(
				mat4.create(),
				node.rotation ?? [0, 0, 0, 1],
				node.translation ?? [0, 0, 0],
				node.scale ?? [1, 1, 1],
			);
	const world = mat4.multiply(mat4.create(), parent, local);
	if (node.mesh !== undefined) {
		const min = [Infinity, Infinity, Infinity],
			max = [-Infinity, -Infinity, -Infinity];
		let vertices = 0;
		let triangles = 0;
		for (const primitive of doc.meshes[node.mesh].primitives) {
			const accessor = doc.accessors[primitive.attributes.POSITION];
			if (!accessor.min || !accessor.max || accessor.count <= 0)
				throw new Error(`Empty model ${node.name}`);
			if (
				accessor.min.every(
					(coordinate, index) => coordinate === accessor.max?.[index],
				)
			)
				throw new Error(`Zero geometry: ${node.name}`);
			for (const x of [accessor.min[0], accessor.max[0]])
				for (const y of [accessor.min[1], accessor.max[1]])
					for (const z of [accessor.min[2], accessor.max[2]]) {
						const point = vec3.transformMat4(vec3.create(), [x, y, z], world);
						for (let axis = 0; axis < 3; axis++) {
							min[axis] = Math.min(min[axis], point[axis]);
							max[axis] = Math.max(max[axis], point[axis]);
						}
					}
			vertices += accessor.count;
			triangles +=
				(primitive.indices === undefined
					? accessor.count
					: doc.accessors[primitive.indices].count) / 3;
		}
		for (let axis = 0; axis < 3; axis++) {
			overallMin[axis] = Math.min(overallMin[axis], min[axis]);
			overallMax[axis] = Math.max(overallMax[axis], max[axis]);
		}
		meshRows.push({
			name: node.name ?? `Node${nodeIndex}`,
			vertices,
			triangles,
			boundsMm: [min, max],
			anchorMm: Array.from(vec3.transformMat4(vec3.create(), [0, 0, 0], world)),
		});
	}
	for (const child of node.children ?? []) visit(child, { parent: world, doc });
}
for (const filename of [
	"r8-pcb.glb",
	"r8-parts-2.glb",
	"r8-parts-3.glb",
	"r8-parts-4.glb",
	"r8-parts-5.glb",
	"r8-parts-6.glb",
	"r8-parts-7.glb",
	"r8-parts-8.glb",
	"L3.measurement.glb",
]) {
	const bytes = await Bun.file(
			filename === "L3.measurement.glb"
				? ".codex/runtime/pcb-model-proofs/L3.measurement.glb"
				: `product/models/${filename}`,
		).arrayBuffer(),
		view = new DataView(bytes);
	const doc = documentSchema.parse(
		JSON.parse(
			new TextDecoder().decode(
				new Uint8Array(bytes, 20, view.getUint32(12, true)),
			),
		),
	);
	const start = meshRows.length;
	for (const root of doc.scenes[doc.scene ?? 0].nodes)
		visit(root, {
			parent: mat4.fromZRotation(
				mat4.create(),
				(-dimensions.remote.ccwRotationDegrees * Math.PI) / 180,
			),
			doc,
		});
	const fragment = meshRows.slice(start);
	const min = [0, 1, 2].map((axis) =>
		Math.min(...fragment.map((row) => row.boundsMm[0][axis])),
	);
	const max = [0, 1, 2].map((axis) =>
		Math.max(...fragment.map((row) => row.boundsMm[1][axis])),
	);
	if (filename !== "L3.measurement.glb")
		nativeAssets.push({
			filename,
			sha256: new Bun.CryptoHasher("sha256").update(bytes).digest("hex"),
			sizeMm: { x: max[1] - min[1], y: max[0] - min[0], z: max[2] - min[2] },
		});
}
const source = any_circuit_element
	.array()
	.parse(await Bun.file("dist/index/circuit.json").json());
const fitted = source.filter((row) => row.type === "source_component");
for (const component of fitted) {
	const cad = source.find(
		(row) =>
			row.type === "cad_component" &&
			row.source_component_id === component.source_component_id,
	);
	const model = meshRows.find((row) => row.name === component.name);
	if (cad?.type !== "cad_component" || !model)
		throw new Error(`Missing fitted model: ${component.name}`);
	if (
		vec3.distance(model.anchorMm, [
			cad.position.x,
			cad.position.y,
			cad.position.z,
		]) > 0.00001
	)
		throw new Error(`Wrong model pose: ${component.name}`);
}
if (meshRows.length !== fitted.length + 1)
	throw new Error("Expected one board and every fitted supplier model");
const size = overallMax.map(
	(coordinate, axis) => coordinate - overallMin[axis],
);
const report = {
	sourceCircuitSha256: new Bun.CryptoHasher("sha256")
		.update(await Bun.file("dist/index/circuit.json").arrayBuffer())
		.digest("hex"),
	nativeAssets,
	assetRotationDegrees: dimensions.remote.ccwRotationDegrees,
	modelCoordinateFrame: "product XYZ, board normal z+, millimeters",
	fittedModels: fitted.length,
	emptyModels: 0,
	allFittedCadAnchorsMatch: true,
	boundsMm: [overallMin, overallMax],
	sizeMm: { x: size[0], y: size[1], z: size[2] },
	meshes: meshRows,
};
await Bun.write(
	"product/pcb-model-review.json",
	JSON.stringify(report, null, 2),
);
console.log(JSON.stringify({ ...report, meshes: undefined }, null, 2));
Related Packages
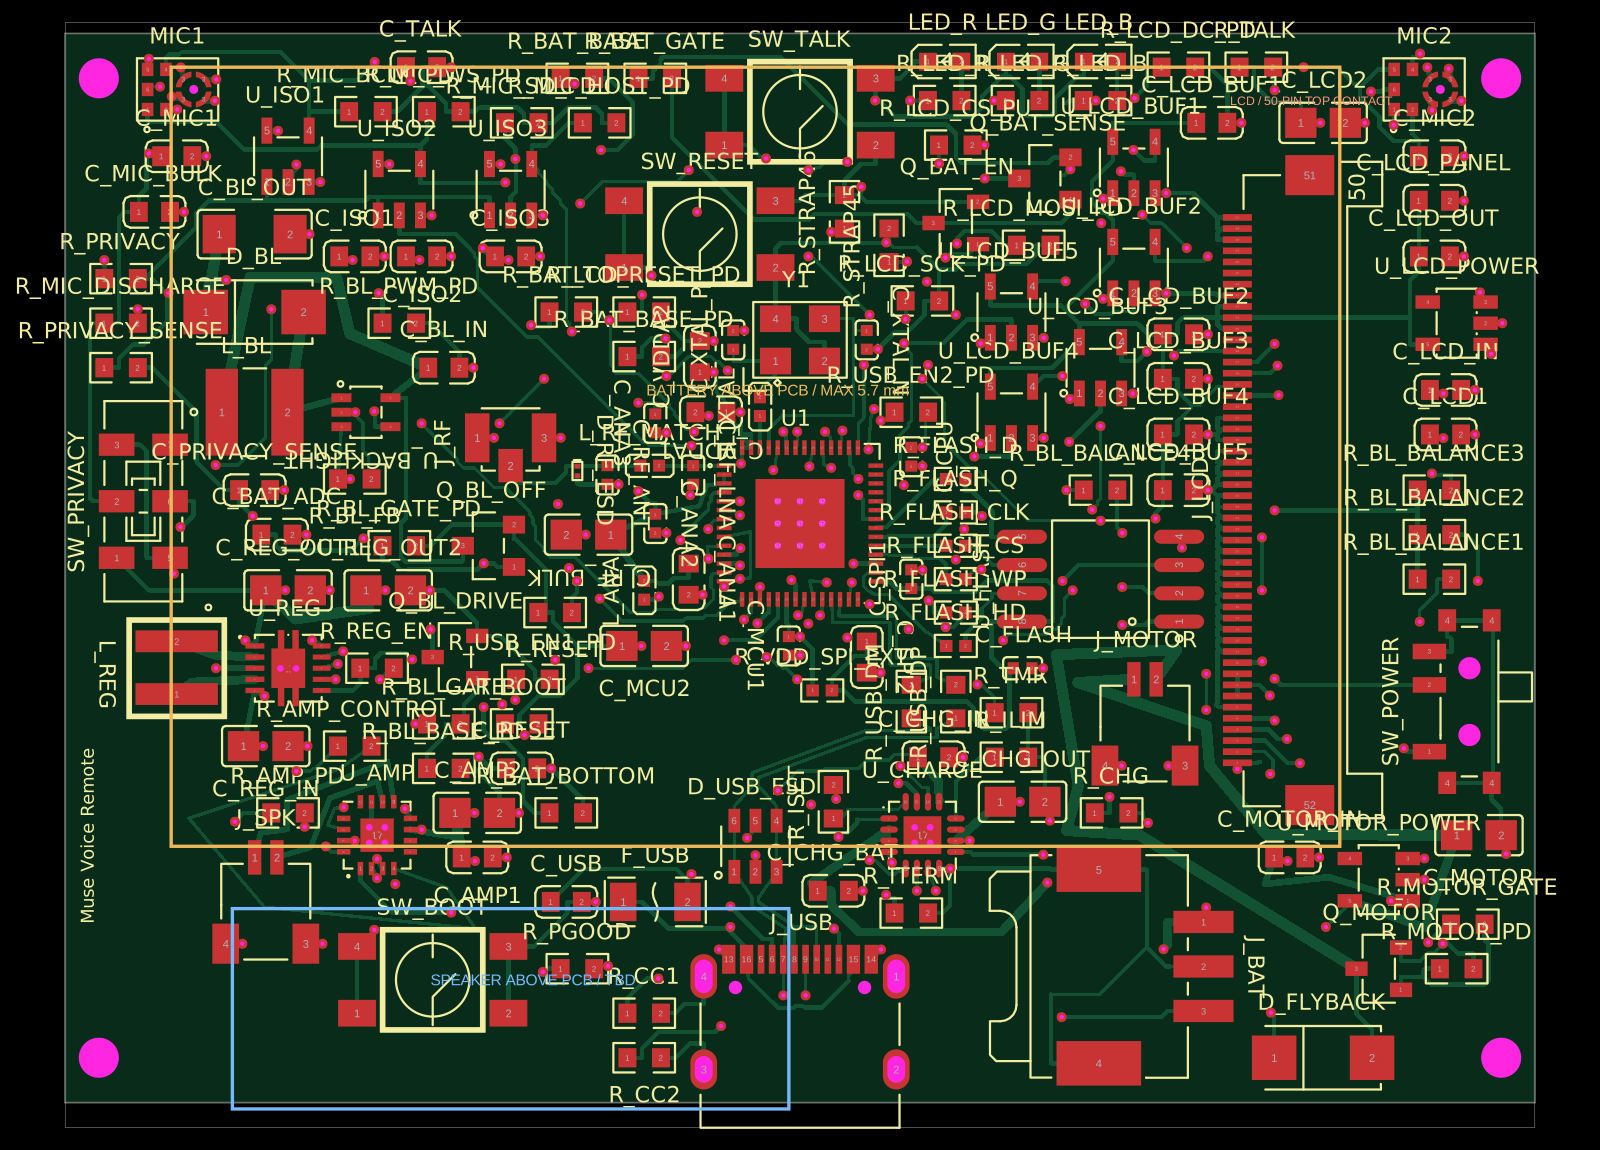 More from this authorAnasSarkiz/muse-voice-remoteMuse Voice Remote v1.3.0: checked prototype PCB/PCBA handoff. Bare ESP32-S3R8 chip, 155 TOP parts from 56 stocked JLCPCB imports with supplier CAD retained. Exact ER-TFT028A2-4 no-touch LCD, dual microphones, TALK, physical privacy, Wi-Fi, speaker, haptic and USB-C. Includes circuit.json, Gerbers/drills, JLC BOM/CPL, segmented stencil artwork and 19 filled/capped thermal-hole map. Native/factory DRC clean; 20 tests pass. See manufacturing/FABRICATION-NOTES.md for stackup and assembly requirements. Physical device/enclosure/RF qualification, firmware and connected-service MUSE integration remain unverified.
 Similar packageaura/diy-power-delivery-triggerThis hardware design implements a USB Type-C port with supporting power management and signal conditioning components, including a USB-C connector, a FUSB302 USB-C port controller, ESD protection diodes, a buck converter for 3.3V power regulation, an STM32 microcontroller for control and processing, an RGB LED indicator, push button, terminal block connections, and associated filtering and support components.
 Discover something newseveibar/am3352-ram-dogbone-and-single-layer-route-testAM3352BZCZ100 processor connected to a W631GG6MB-12 DDR3 memory chip through a routed, length-matched 16-bit DDR interface with clock/data-strobe pairs and control/address signals.