seveibar/nema17-stepper-motor-driver-tmc2209-usb-pd
RP2040-based USB-C PD stepper-motor controller with TMC2209 drive, AS5600 position feedback, TMP102 thermal shutdown, current/voltage telemetry, RGB status LED, and protected buzzer alarm circuitry.
- Version
- 0.2.0
- License
- unset
- Stars
- 0
firmware/audible_alarm.py
"""Passive buzzer driven through Q_BUZZER. No GPIO load current."""
from tmp102 import WARN_C, TRIP_C


def alarm_duty(temperature_c, hardware_alert_ok, now_ms):
    if not hardware_alert_ok or temperature_c is None or temperature_c >= TRIP_C:
        return 32768
    if temperature_c >= WARN_C:
        # Short chirp each second before shutdown temperature is reached.
        return 32768 if now_ms % 1000 < 200 else 0
    return 0


class AudibleAlarm:
    def __init__(self, pwm):
        self.pwm = pwm
        self.pwm.freq(2731)
        self.pwm.duty_u16(0)

    def update(self, temperature_c, hardware_alert_ok, now_ms):
        self.pwm.duty_u16(alarm_duty(temperature_c, hardware_alert_ok, now_ms))

    def close(self):
        self.pwm.duty_u16(0)
        self.pwm.deinit()
Related Packages
 More from this authorseveibar/1206_x4This code defines a PCB footprint for an 8-pin 1206-sized resistor network with surface-mount pads arranged on both sides in a compact rectangular package.
 Similar packageimrishabh18/rp2040-motor-controllerAn RP2040-based NEMA17 stepper-motor controller with USB-C programming and PD motor-power negotiation, DRV8825 dual H-bridge drive, current/temperature telemetry, protected power filtering, status RGB LED, buzzer alarm, and optional magnetic encoder.
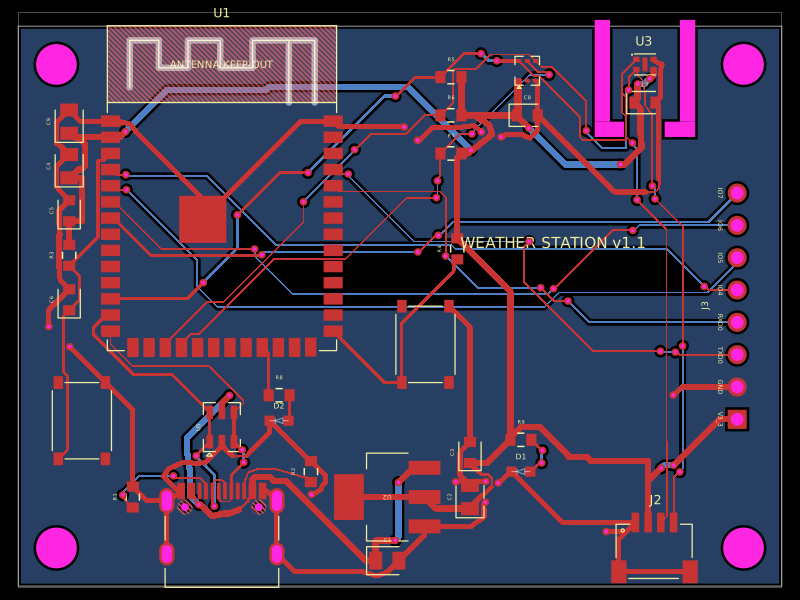 Discover something newolivergrabinski/tscircuit-weatherA 60×44 mm ESP32-S3 Wi‑Fi/BLE weather-station PCB with USB‑C power, 3.3 V regulation and ESD protection, temperature/humidity and UV/light sensors, status LEDs, buttons, Qwiic I²C expansion, debug GPIO header, and a printable enclosure.