astra/nema17-stepper-motor-controller-spring-clamp-rp2040
A 4-layer RP2040 controller board that negotiates USB‑C PD motor power and drives a NEMA17 stepper via a DRV8825, with current sensing, thermal shutdown, RGB status LED, buzzer alarm, optional AS5600 encoder, protection/filtering, and test points.
- Version
- 1.4.0
- License
- unset
- Stars
- 0
mechanical/next-placement.json
{
  "C_PD_VBUS": {
    "pcbX": 5.15,
    "pcbY": 0.5,
    "pcbRotation": 0
  },
  "C_PD_VDD": {
    "pcbX": 8.5,
    "pcbY": 12.75,
    "pcbRotation": 0
  },
  "R_PD_VBUS": {
    "pcbX": -14.35,
    "pcbY": -4.7,
    "pcbRotation": 90
  },
  "C_VM_HF": {
    "pcbX": 9.0,
    "pcbY": -9.0,
    "pcbRotation": 270
  },
  "R_ISEN_A": {
    "pcbX": 13.75,
    "pcbY": -11.5,
    "pcbRotation": 180
  },
  "R_ISEN_B": {
    "pcbX": 18.5,
    "pcbY": -11.5,
    "pcbRotation": 180
  },
  "Q_PD_ENABLE": {
    "pcbX": -18.4,
    "pcbY": -9.8,
    "pcbRotation": 270
  },
  "R_PD_ENABLE_PU": {
    "pcbX": -3.8,
    "pcbY": -1,
    "pcbRotation": 0
  },
  "U_THERM_GATE": {
    "pcbX": 4.75,
    "pcbY": -18.5,
    "pcbRotation": 0
  },
  "C_TEMP": {
    "pcbX": 10.0,
    "pcbY": -9.5,
    "pcbRotation": 90
  },
  "C_THERM_GATE": {
    "pcbX": 7.5,
    "pcbY": -18.5,
    "pcbRotation": 90
  },
  "R_TEMP_SDA": {
    "pcbX": 9.5,
    "pcbY": -7.5,
    "pcbRotation": 0
  },
  "R_TEMP_SCL": {
    "pcbX": 12.0,
    "pcbY": -13.75,
    "pcbRotation": 90
  },
  "R_TEMP_ALERT": {
    "pcbX": 13.0,
    "pcbY": -19.0,
    "pcbRotation": 180
  },
  "R_ENABLE_PD": {
    "pcbX": 1.45,
    "pcbY": -3.8,
    "pcbRotation": 0
  },
  "Q_BUZZER": {
    "pcbX": 15.3,
    "pcbY": -6.8,
    "pcbRotation": 0
  },
  "D_BUZZER": {
    "pcbX": 18.7,
    "pcbY": -5.2,
    "pcbRotation": 90
  },
  "R_BUZZER_GATE": {
    "pcbX": 14,
    "pcbY": -9.5,
    "pcbRotation": 0
  },
  "R_BUZZER_PD": {
    "pcbX": 14,
    "pcbY": -10.6,
    "pcbRotation": 180
  },
  "C_BUZZER": {
    "pcbX": 18,
    "pcbY": -10,
    "pcbRotation": 0
  },
  "R_PHASE_A": {
    "pcbX": 2.45,
    "pcbY": -5.65,
    "pcbRotation": 0
  },
  "U_CURRENT_A": {
    "pcbX": 0.25,
    "pcbY": -1.25,
    "pcbRotation": 0
  },
  "C_CURRENT_A": {
    "pcbX": 0,
    "pcbY": -4.6,
    "pcbRotation": 0
  },
  "R_ADC_A": {
    "pcbX": -3.45,
    "pcbY": -3.7,
    "pcbRotation": 0
  },
  "C_ADC_A": {
    "pcbX": -3.45,
    "pcbY": -4.9,
    "pcbRotation": 0
  },
  "R_PHASE_B": {
    "pcbX": 7.95,
    "pcbY": -5.7,
    "pcbRotation": 0
  },
  "U_CURRENT_B": {
    "pcbX": 5.2,
    "pcbY": -2.5,
    "pcbRotation": 0
  },
  "C_CURRENT_B": {
    "pcbX": 5,
    "pcbY": -3.5,
    "pcbRotation": 0
  },
  "R_ADC_B": {
    "pcbX": -4.2,
    "pcbY": -2.05,
    "pcbRotation": 90
  },
  "C_ADC_B": {
    "pcbX": -3.0,
    "pcbY": -2.05,
    "pcbRotation": 90
  },
  "D_STATUS": {
    "pcbX": -14.9,
    "pcbY": -7.9,
    "pcbRotation": 0
  },
  "R_STATUS_R": {
    "pcbX": -2.0,
    "pcbY": -4.75,
    "pcbRotation": 90
  },
  "Q_STATUS_R": {
    "pcbX": -1.5,
    "pcbY": -17.75,
    "pcbRotation": 0
  },
  "R_STATUS_G": {
    "pcbX": 1.75,
    "pcbY": -19.75,
    "pcbRotation": 90
  },
  "Q_STATUS_G": {
    "pcbX": 12.0,
    "pcbY": -5.0,
    "pcbRotation": 90
  },
  "R_STATUS_B": {
    "pcbX": 0.75,
    "pcbY": -17.75,
    "pcbRotation": 90
  },
  "Q_STATUS_B": {
    "pcbX": 12.0,
    "pcbY": -8.5,
    "pcbRotation": 90
  },
  "TP_PD": {
    "pcbX": 10.95,
    "pcbY": 12.45,
    "pcbRotation": 0
  },
  "TP_VMOTOR": {
    "pcbX": -2.85,
    "pcbY": -0.15,
    "pcbRotation": 0
  },
  "TP_PD_GND": {
    "pcbX": 19.65,
    "pcbY": 12.45,
    "pcbRotation": 0
  },
  "DRIVER": {
    "pcbX": 4.3,
    "pcbY": -11.75,
    "pcbRotation": 90
  },
  "U_TEMP": {
    "pcbX": 10.0,
    "pcbY": -11.75,
    "pcbRotation": 180
  },
  "C_VM_BULK": {
    "pcbX": 10.75,
    "pcbY": -18.5,
    "pcbRotation": 90
  },
  "R_SLEEP_PD": {
    "pcbX": -1.0,
    "pcbY": -14.0,
    "pcbRotation": 0
  },
  "R_FAULT_PU": {
    "pcbX": -1.0,
    "pcbY": -15.75,
    "pcbRotation": 0
  },
  "R_MCU_ENABLE_PD": {
    "pcbX": 1.75,
    "pcbY": -17.75,
    "pcbRotation": 90
  },
  "C_CP": {
    "pcbX": 9.0,
    "pcbY": -16.0,
    "pcbRotation": 90
  },
  "C_VCP": {
    "pcbX": 10.5,
    "pcbY": -15.0,
    "pcbRotation": 90
  },
  "R_VCP": {
    "pcbX": 19.0,
    "pcbY": -13.75,
    "pcbRotation": 90
  },
  "C_VMA": {
    "pcbX": 9.5,
    "pcbY": -14.0,
    "pcbRotation": 90
  },
  "C_DRV_3V3": {
    "pcbX": -1.5,
    "pcbY": -7.5,
    "pcbRotation": 0
  },
  "R_DRV_REF_TOP": {
    "pcbX": -2.75,
    "pcbY": -10.5,
    "pcbRotation": 90
  },
  "R_DRV_REF_BOTTOM": {
    "pcbX": -1.5,
    "pcbY": -12.5,
    "pcbRotation": 90
  },
  "C_DRV_REF": {
    "pcbX": -2.0,
    "pcbY": -9.0,
    "pcbRotation": 0
  },
  "R_DRV_ENABLE_PU": {
    "pcbX": -0.5,
    "pcbY": -11.75,
    "pcbRotation": 90
  },
  "D_MOTOR_BLOCK": {
    "pcbX": -7.5,
    "pcbY": 4.25,
    "pcbRotation": 0
  },
  "R_PD_VDD": {
    "pcbX": 0.5,
    "pcbY": 17.0,
    "pcbRotation": 90
  },
  "R_ENC_SCL": {
    "pcbX": -8.0,
    "pcbY": 2.75,
    "pcbRotation": 0
  },
  "C_ENCODER": {
    "pcbX": 2.5,
    "pcbY": 2.25,
    "pcbRotation": 180
  }
}
Related Packages
 More from this authorastra/am3352-ram-test-blankA 324-ball TI AM3352 ARM processor/SoC footprint with DDR, LCD, USB, Ethernet, MMC, GPMC, serial, SPI/I²C, audio, ADC, clock, power, and JTAG interfaces, plus DDR routing constraints.
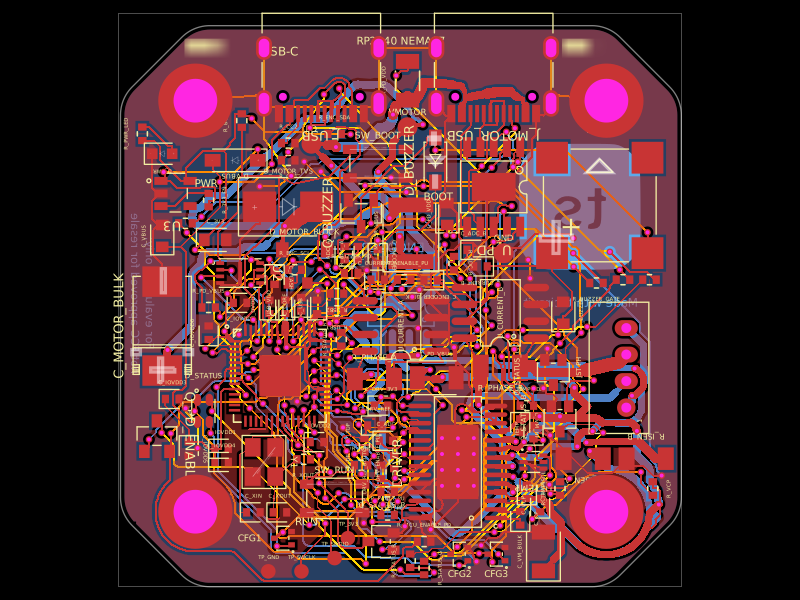 Similar packageimrishabh18/rp2040-motor-controllerA four-layer RP2040-based NEMA17 stepper controller with USB-C power/data, CH224K USB-PD negotiation, DRV8825 dual H-bridge drive, current/temperature telemetry, RGB status LED, buzzer alarm, QSPI flash, and optional AS5600 encoder.
 Discover something newMustafaMulla29/wireless-mouse-pcbA hardware component library defining footprints and 3D models for a 3.3 V regulator, RF antenna, switches, connectors, battery charger, and nRF52810 Bluetooth microcontroller.