ShiboSoftwareDev/usb-pd-dc-motor-controller
USB‑PD–powered 2A brushed-DC motor controller combining dual USB‑C ports, ESP32‑C3 control, CH224K PD negotiation, DRV8876 H‑bridge drive, protection/filtering, status RGB LED, and motor output.
- Version
- 1.0.0
- License
- unset
- Stars
- 0
index.circuit.tsx
PCB
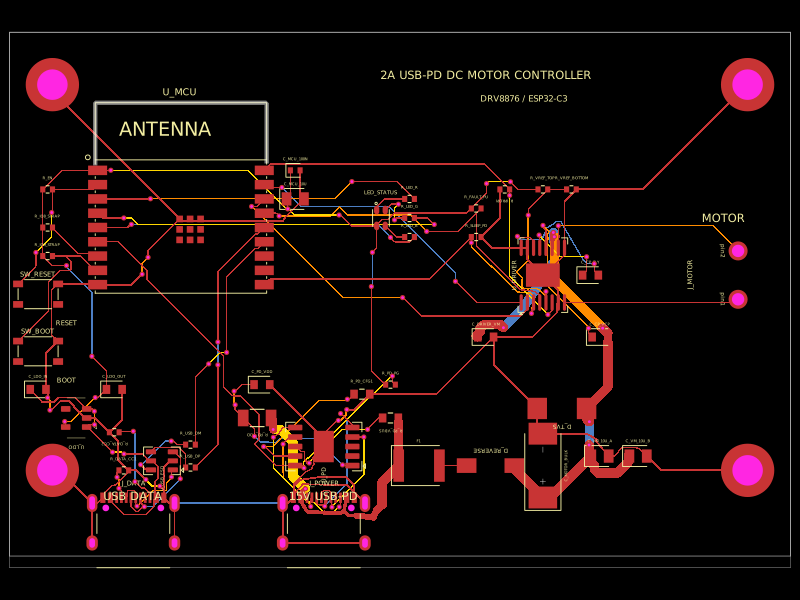
Schematic

import { AP2112K_3_3TRG1 } from "./imports/AP2112K_3_3TRG1"
import { CH224K } from "./imports/CH224K"
import { DRV8876PWPR } from "./imports/DRV8876PWPR"
import { ESP32_C3_WROOM_02_N4 } from "./imports/ESP32_C3_WROOM_02_N4"
import { LTST_C19HE1WT } from "./imports/LTST_C19HE1WT"
import { SKRPACE010 } from "./imports/SKRPACE010"
import { SMBJ16CAQ_13_F } from "./imports/SMBJ16CAQ_13_F"
import { SS54 } from "./imports/SS54"
import { TCJD107M025R0055E } from "./imports/TCJD107M025R0055E"
import { TYPE_C_16PIN_2MD_073_ } from "./imports/TYPE_C_16PIN_2MD_073_"
import { USBLC6_2SC6 } from "./imports/USBLC6_2SC6"
import { WJ500V_5_08_2P } from "./imports/WJ500V_5_08_2P"

const R = ({ jlcpcb, ...props }: any) => (
  <resistor supplierPartNumbers={{ jlcpcb: [jlcpcb] }} {...props} />
)

const C = ({ jlcpcb, ...props }: any) => (
  <capacitor supplierPartNumbers={{ jlcpcb: [jlcpcb] }} {...props} />
)

const MountingHole = ({ name, pcbX, pcbY }: any) => (
  <chip
    name={name}
    pcbX={pcbX}
    pcbY={pcbY}
    pinLabels={{ pin1: ["GND"] }}
    connections={{ pin1: "net.GND" }}
    footprint={
      <footprint>
        <platedhole portHints={["pin1"]} shape="circle" holeDiameter="3.2mm" outerDiameter="5.6mm" />
      </footprint>
    }
  />
)

/**
 * USB-PD brushed-DC controller.
 * Reference architecture: Pololu Jrk G2 (USB-connected single brushed motor),
 * implemented with TI DRV8876 and a native-USB ESP32-C3.
 */
export default function UsbPdDcMotorController() {
  return (
    <board width="82mm" height="55mm" layers={4} thickness="1.6mm" minViaHoleDiameter="0.3mm" minViaPadDiameter="0.55mm" autorouterVersion="beta_pipeline7" autorouterEffortLevel="2x">
      <net name="GND" />
      <net name="USB_5V" />
      <net name="V3V3" />
      <net name="USB_DM_CONN" />
      <net name="USB_DP_CONN" />
      <net name="USB_DM_ESD" />
      <net name="USB_DP_ESD" />
      <net name="PD_VBUS_RAW" />
      <net name="PD_DP" />
      <net name="PD_DM" />
      <net name="PD_VDD" />
      <net name="VMOTOR" />
      <net name="PD_POWER_GOOD" />
      <net name="MOTOR_ENABLE_PWM" />
      <net name="MOTOR_DIRECTION" />
      <net name="DRIVER_SLEEP" />
      <net name="DRIVER_FAULT" />
      <net name="MOTOR_CURRENT" />
      <net name="VREF_2A" />
      <net name="CP_HIGH" />

      <TYPE_C_16PIN_2MD_073_ name="J_DATA" pcbX={-28} pcbY={-23.5} noConnect={["SBU1", "SBU2"]} connections={{ VBUS1: "net.USB_5V", VBUS2: "net.USB_5V", GND1: "net.GND", GND2: "net.GND", EH1: "net.GND", EH2: "net.GND", EH3: "net.GND", EH4: "net.GND", Dn1: "net.USB_DM_CONN", Dn2: "net.USB_DM_CONN", Dp1: "net.USB_DP_CONN", Dp2: "net.USB_DP_CONN" }} />
      <R name="R_DATA_CC1" resistance="5.1k" footprint="0402" jlcpcb="C25905" pcbX={-29} pcbY={-18.5} connections={{ pin1: ".J_DATA > .CC1", pin2: "net.GND" }} />
      <R name="R_DATA_CC2" resistance="5.1k" footprint="0402" jlcpcb="C25905" pcbX={-30} pcbY={-14.5} pcbRotation={180} connections={{ pin1: ".J_DATA > .CC2", pin2: "net.GND" }} />
      <USBLC6_2SC6 name="U_USB_ESD" pcbX={-25} pcbY={-17.5} pcbRotation={90} connections={{ pin1: "net.USB_DM_CONN", pin6: "net.USB_DM_ESD", pin3: "net.USB_DP_CONN", pin4: "net.USB_DP_ESD", VBUS: "net.USB_5V", GND: "net.GND" }} />
      <R name="R_USB_DM" resistance="22" footprint="0402" jlcpcb="C25092" pcbX={-22} pcbY={-15.8} connections={{ pin1: "net.USB_DM_ESD", pin2: ".U_MCU > .IO18" }} />
      <R name="R_USB_DP" resistance="22" footprint="0402" jlcpcb="C25092" pcbX={-22} pcbY={-18.2} connections={{ pin1: "net.USB_DP_ESD", pin2: ".U_MCU > .IO19" }} />

      <AP2112K_3_3TRG1 name="U_LDO" pcbX={-34} pcbY={-13} noConnect={["NC"]} connections={{ VIN: "net.USB_5V", EN: "net.USB_5V", VOUT: "net.V3V3", GND: "net.GND" }} />
      <C name="C_LDO_IN" capacitance="1uF" footprint="0603" jlcpcb="C15849" pcbX={-38} pcbY={-10} connections={{ pin1: "net.USB_5V", pin2: "net.GND" }} />
      <C name="C_LDO_OUT" capacitance="1uF" footprint="0603" jlcpcb="C15849" pcbX={-30} pcbY={-10} connections={{ pin1: "net.V3V3", pin2: "net.GND" }} />

      <ESP32_C3_WROOM_02_N4 name="U_MCU" pcbX={-23} pcbY={7} connections={{ "3V3": "net.V3V3", GND: "net.GND", EP: "net.GND", IO1: "net.MOTOR_ENABLE_PWM", IO2: "net.MOTOR_DIRECTION", IO3: "net.DRIVER_FAULT", IO0: "net.MOTOR_CURRENT", IO7: "net.PD_POWER_GOOD", IO10: "net.DRIVER_SLEEP" }} />
      <C name="C_MCU_100N" capacitance="100nF" footprint="0402" jlcpcb="C1525" pcbX={-11} pcbY={13} connections={{ pin1: "net.V3V3", pin2: "net.GND" }} />
      <C name="C_MCU_10U" capacitance="10uF" footprint="0805" jlcpcb="C15850" pcbX={-11} pcbY={10} connections={{ pin1: "net.V3V3", pin2: "net.GND" }} />
      <R name="R_EN" resistance="10k" footprint="0402" jlcpcb="C25744" pcbX={-37} pcbY={11} connections={{ pin1: "net.V3V3", pin2: ".U_MCU > .EN" }} />
      <SKRPACE010 name="SW_RESET" pcbX={-38} pcbY={0} noConnect={["pin3", "pin4"]} connections={{ pin1: ".U_MCU > .EN", pin2: "net.GND" }} />
      <R name="R_IO8_STRAP" resistance="10k" footprint="0402" jlcpcb="C25744" pcbX={-37} pcbY={7} connections={{ pin1: "net.V3V3", pin2: ".U_MCU > .IO8" }} />
      <R name="R_IO9_STRAP" resistance="10k" footprint="0402" jlcpcb="C25744" pcbX={-37} pcbY={4} connections={{ pin1: "net.V3V3", pin2: ".U_MCU > .IO9" }} />
      <SKRPACE010 name="SW_BOOT" pcbX={-38} pcbY={-6} noConnect={["pin3", "pin4"]} connections={{ pin1: ".U_MCU > .IO9", pin2: "net.GND" }} />

      <TYPE_C_16PIN_2MD_073_ name="J_POWER" pcbX={-8} pcbY={-23.5} noConnect={["SBU1", "SBU2"]} connections={{ VBUS1: "net.PD_VBUS_RAW", VBUS2: "net.PD_VBUS_RAW", GND1: "net.GND", GND2: "net.GND", EH1: "net.GND", EH2: "net.GND", EH3: "net.GND", EH4: "net.GND", Dn1: "net.PD_DM", Dn2: "net.PD_DM", Dp1: "net.PD_DP", Dp2: "net.PD_DP" }} />
      <CH224K name="U_PD" pcbX={-8} pcbY={-16} pcbRotation={90} noConnect={["CFG2", "CFG3"]} connections={{ DP: "net.PD_DP", DM: "net.PD_DM", CC1: ".J_POWER > .CC1", CC2: ".J_POWER > .CC2", VDD: "net.PD_VDD", GND: "net.GND", PG: "net.PD_POWER_GOOD" }} />
      <R name="R_PD_VDD" resistance="1k" footprint="1206" jlcpcb="C844867" manufacturerPartNumber="CRCW12061K00FKEAHP" pcbX={-15} pcbY={-13} pcbRotation={180} connections={{ pin1: "net.PD_VBUS_RAW", pin2: "net.PD_VDD" }} />
      <C name="C_PD_VDD" capacitance="1uF" footprint="0603" jlcpcb="C15849" pcbX={-14.5} pcbY={-9.5} connections={{ pin1: "net.PD_VDD", pin2: "net.GND" }} />
      <R name="R_PD_VBUS" resistance="10k" footprint="0603" jlcpcb="C2906982" pcbX={-1} pcbY={-13} pcbRotation={180} connections={{ pin1: "net.PD_VBUS_RAW", pin2: ".U_PD > .VBUS" }} />
      <R name="R_PD_CFG1" resistance="56k" footprint="0603" jlcpcb="C23206" pcbX={-4} pcbY={-10.5} connections={{ pin1: ".U_PD > .CFG1", pin2: "net.GND" }} />
      <R name="R_PD_PG" resistance="10k" footprint="0402" jlcpcb="C25744" pcbX={-1} pcbY={-9.5} connections={{ pin1: "net.V3V3", pin2: "net.PD_POWER_GOOD" }} />

      <fuse name="F1" currentRating="2A" voltageRating="30V" footprint="1812" supplierPartNumbers={{ jlcpcb: ["C960026"] }} manufacturerPartNumber="BSMD1812-200-30V" pcbX={2} pcbY={-18} connections={{ pin1: "net.PD_VBUS_RAW" }} />
      <SS54 name="D_REVERSE" pcbX={9.5} pcbY={-18} pcbRotation={180} connections={{ anode: ".F1 > .pin2", cathode: "net.VMOTOR" }} />
      <TCJD107M025R0055E name="C_MOTOR_BULK" pcbX={15} pcbY={-18} pcbRotation={90} connections={{ pin1: "net.VMOTOR", pin2: "net.GND" }} />
      <C name="C_VM_10U_A" capacitance="10uF" footprint="0805" jlcpcb="C15850" pcbX={21} pcbY={-17} connections={{ pin1: "net.VMOTOR", pin2: "net.GND" }} />
      <C name="C_VM_10U_B" capacitance="10uF" footprint="0805" jlcpcb="C15850" pcbX={25} pcbY={-17} connections={{ pin1: "net.VMOTOR", pin2: "net.GND" }} />
      <SMBJ16CAQ_13_F name="D_TVS" pcbX={17} pcbY={-12} pcbRotation={180} connections={{ pin1: "net.VMOTOR", pin2: "net.GND" }} />

      <DRV8876PWPR name="U_DRIVER" pcbX={15} pcbY={2} connections={{ pin1: "net.MOTOR_ENABLE_PWM", pin2: "net.MOTOR_DIRECTION", nSLEEP: "net.DRIVER_SLEEP", nFAULT: "net.DRIVER_FAULT", VREF: "net.VREF_2A", IPROPI: "net.MOTOR_CURRENT", IMODE: "net.GND", OUT1: ".J_MOTOR > .pin1", OUT2: ".J_MOTOR > .pin2", VM: "net.VMOTOR", VCP: "net.CP_HIGH", CPH: ".C_CP_FLY > .pin1", CPL: ".C_CP_FLY > .pin2", PGND: "net.GND", GND: "net.GND", EP: "net.GND" }} />
      <C name="C_DRIVER_VM" capacitance="100nF" footprint="0603" jlcpcb="C14663" pcbX={9} pcbY={-4.5} connections={{ pin1: "net.VMOTOR", pin2: "net.GND" }} />
      <C name="C_CP_VCP" capacitance="100nF" footprint="0603" jlcpcb="C14663" pcbX={21} pcbY={-4.5} connections={{ pin1: "net.CP_HIGH", pin2: "net.VMOTOR" }} />
      <C name="C_CP_FLY" capacitance="22nF" footprint="0603" jlcpcb="C21122" pcbX={20} pcbY={2} />
      <R name="R_SLEEP_PD" resistance="100k" footprint="0402" jlcpcb="C25741" pcbX={8} pcbY={6} connections={{ pin1: "net.DRIVER_SLEEP", pin2: "net.GND" }} />
      <R name="R_FAULT_PU" resistance="10k" footprint="0402" jlcpcb="C25744" pcbX={8} pcbY={9} connections={{ pin1: "net.V3V3", pin2: "net.DRIVER_FAULT" }} />
      <R name="R_IPROPI" resistance="1.5k" footprint="0402" jlcpcb="C25867" pcbX={11} pcbY={11} pcbRotation={180} connections={{ pin1: "net.MOTOR_CURRENT", pin2: "net.GND" }} />
      <R name="R_VREF_TOP" resistance="1k" footprint="0402" jlcpcb="C11702" pcbX={15} pcbY={11} connections={{ pin1: "net.V3V3", pin2: "net.VREF_2A" }} />
      <R name="R_VREF_BOTTOM" resistance="10k" footprint="0402" jlcpcb="C25744" pcbX={18} pcbY={11} connections={{ pin1: "net.VREF_2A", pin2: "net.GND" }} />
      <WJ500V_5_08_2P name="J_MOTOR" pcbX={35.5} pcbY={2} pcbRotation={90} />

      <LTST_C19HE1WT name="LED_STATUS" pcbX={-2} pcbY={8} connections={{ _POS: "net.V3V3" }} />
      <R name="R_LED_R" resistance="1k" footprint="0402" jlcpcb="C11702" pcbX={1} pcbY={10} connections={{ pin1: ".LED_STATUS > .R_NEG", pin2: ".U_MCU > .IO4" }} />
      <R name="R_LED_G" resistance="1k" footprint="0402" jlcpcb="C11702" pcbX={1} pcbY={8} connections={{ pin1: ".LED_STATUS > .G_NEG", pin2: ".U_MCU > .IO5" }} />
      <R name="R_LED_B" resistance="1k" footprint="0402" jlcpcb="C11702" pcbX={1} pcbY={6} connections={{ pin1: ".LED_STATUS > .B_NEG", pin2: ".U_MCU > .IO6" }} />

      <trace from=".J_POWER > .VBUS1" to=".F1 > .pin1" thickness="1mm" />
      <trace from=".F1 > .pin2" to=".D_REVERSE > .anode" thickness="1mm" />
      <trace from=".D_REVERSE > .cathode" to="net.VMOTOR" thickness="1mm" />
      <trace from=".U_DRIVER > .OUT1" to=".J_MOTOR > .pin1" thickness="1mm" />
      <trace from=".U_DRIVER > .OUT2" to=".J_MOTOR > .pin2" thickness="1mm" />
      <trace name="DRV_PMODE_GND" from=".U_DRIVER > .PMODE" to=".U_DRIVER > .GND" thickness="0.2mm" />

      <MountingHole name="MH1" pcbX={-36.5} pcbY={22} />
      <MountingHole name="MH2" pcbX={36.5} pcbY={22} />
      <MountingHole name="MH3" pcbX={-36.5} pcbY={-18.5} />
      <MountingHole name="MH4" pcbX={36.5} pcbY={-18.5} />
      <silkscreentext text="USB DATA" pcbX={-28} pcbY={-21.2} fontSize="1.2mm" />
      <silkscreentext text="15V USB-PD" pcbX={-8} pcbY={-21.2} fontSize="1.2mm" />
      <silkscreentext text="MOTOR" pcbX={34} pcbY={8} fontSize="1.2mm" />
      <silkscreentext text="2A USB-PD DC MOTOR CONTROLLER" pcbX={9} pcbY={23} fontSize="1.2mm" />
      <silkscreentext text="DRV8876 / ESP32-C3" pcbX={13} pcbY={20.5} fontSize="0.9mm" />
      <silkscreentext text="BOOT" pcbX={-35} pcbY={-9} fontSize="0.7mm" />
      <silkscreentext text="RESET" pcbX={-35} pcbY={-3} fontSize="0.7mm" />
    </board>
  )
}
Related Packages
 More from this authorShiboSoftwareDev/muse-sensecap-indicator-replacementA four-layer ESP32-S3 carrier board providing USB-C 5V input, AMS1117 3.3V regulation, reset/boot/user buttons, status LED, test points, and a 24-pin FFC peripheral interface.
 Similar packageaura/diy-power-delivery-triggerThis hardware design implements a USB Type-C port with supporting power management and signal conditioning components, including a USB-C connector, a FUSB302 USB-C port controller, ESD protection diodes, a buck converter for 3.3V power regulation, an STM32 microcontroller for control and processing, an RGB LED indicator, push button, terminal block connections, and associated filtering and support components.
 Discover something newmohan-bee/fitness-bandA 4-layer BLE wearable mainboard with Li-ion charging/protection, 3.3/1.8 V power regulation, motion and battery sensing, plus a folded 2-layer flex sensor board carrying MAX30102 optical and TMP117 temperature sensors.